

System operacyjny Android Automotive (AAOS) w pojazdach definiowanych programowo (SDV) obsługuje szeroki zakres domen obliczeniowych w samochodach, nie tylko system multimedialny, ale też np. tablicę rozdzielczą, elementy sterujące i funkcje wspomagania kierowcy.
|
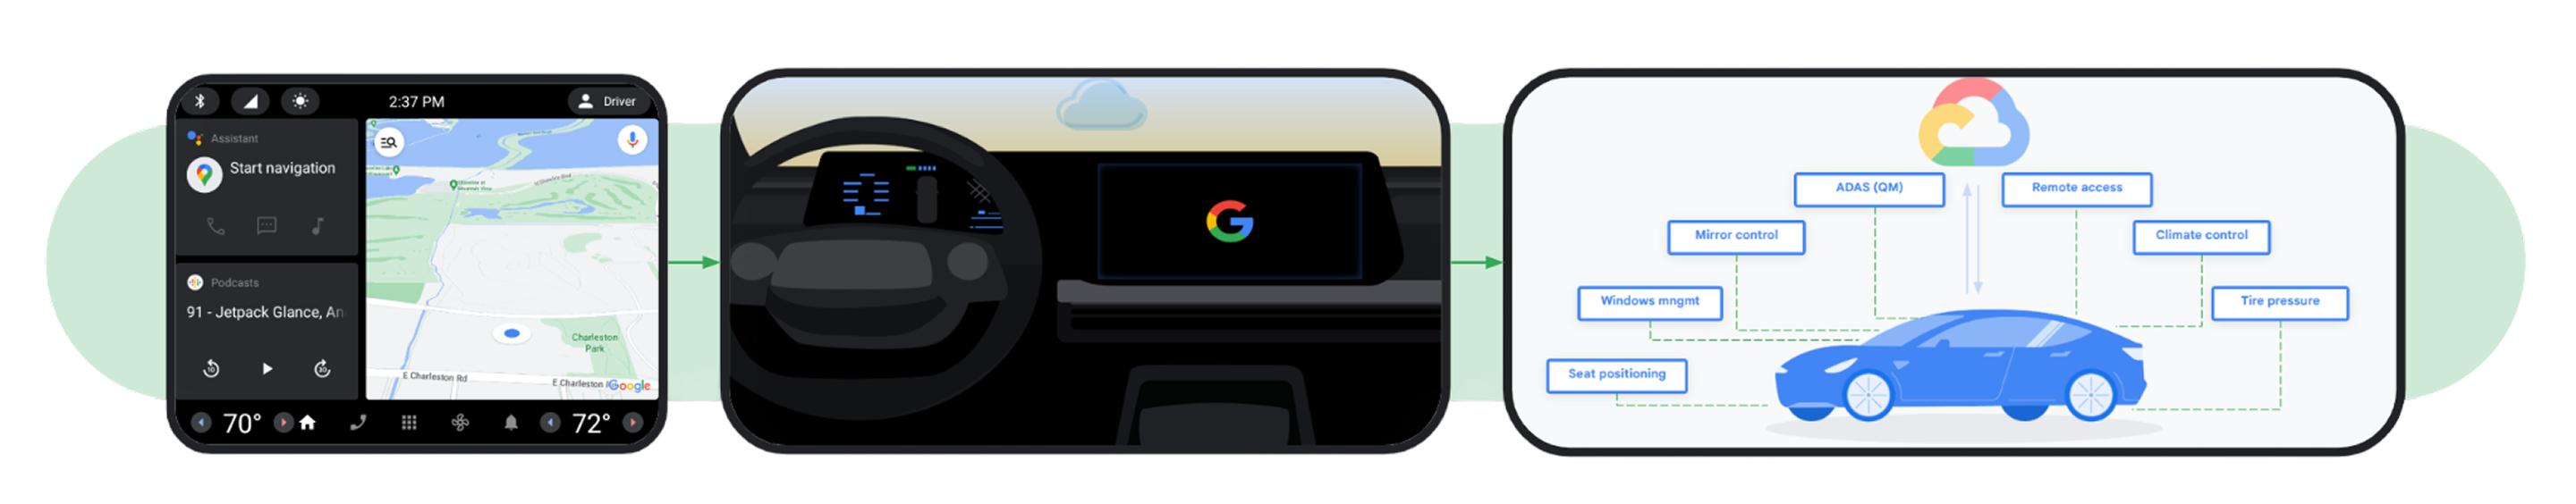
Samochodowy system multimedialny (IVI) Samochodowy system multimedialny AAOS zapewnia atrakcyjne i przydatne funkcje rozrywki i nawigacji w samochodzie. |
Ujednolicony kokpit (samochodowy system multimedialny / SDV) AAOS zapewnia ujednolicone rozwiązanie kokpitu, które wykorzystuje dane klastra, aby stworzyć kompleksowe rozwiązanie kabinowe dla systemu multimedialnego i kokpitu. |
Poza kokpitem (IVI / SDV) AAOS obsługuje wiele domen w samochodzie, takich jak podwozie i nadwozie, a także integrację z ADAS (QM), aby tworzyć spersonalizowane funkcje. |
Rysunek 1. Kluczowe obszary SDV.
Platforma SDV rozwiązuje podstawowe problemy związane z rozwojem nowoczesnych pojazdów. Zapewnia kompaktową, wydajną i skalowalną podstawę oprogramowania opartą na wbudowanym stosie Androida bez interfejsu graficznego. Ten stos jest głęboko zintegrowany z architekturą pojazdu i zasila komponenty w całym pojeździe, w tym siłowniki foteli, zestawy wskaźników, klimatyzację, oświetlenie, kamery, lusterka i telemetrię.
Rdzeń AAOS SDV to lekki system operacyjny oparty na Androidzie, który zawiera niskopoziomowe, specyficzne dla motoryzacji platformy do komunikacji, diagnostyki i aktualizacji oprogramowania. Te platformy umożliwiają SDV AAOS obsługę różnych kontrolerów pojazdu, takich jak podstawowe obliczenia, elementy sterujące nadwozia i domeny klastra.
Platforma AAOS SDV obejmuje też platformę Display Safety do wdrażania aplikacji na tablicy rozdzielczej, takich jak sygnały dźwiękowe, kamery regulacyjne i zaawansowana grafika, które płynnie łączą się z treściami AAOS IVI. Display Safety obejmuje zestaw narzędzi do projektowania zabezpieczeń i referencyjny monitor bezpieczeństwa, który umożliwia producentom OEM spełnienie wymagań dotyczących bezpieczeństwa funkcjonalnego dzięki wykorzystaniu różnych mechanizmów bezpieczeństwa platformy układów SoC w branży motoryzacyjnej.
Wprowadzenie do SDV w AAOS
AAOS SDV działa w środowisku z wieloma maszynami wirtualnymi na układzie SOC, zwykle razem z samochodowym systemem multimedialnym. AAOS SDV to bezinterfejsowa instancja Androida, która wykorzystuje wirtualizację ze sterownikami VirtIO. Ta architektura umożliwia uruchamianie tego samego obrazu systemu w środowiskach wirtualnych działających w chmurze, takich jak Cuttlefish, lub na dowolnym hipernadzorcy zgodnym z VirtIO na sprzęcie docelowym. AAOS SDV zapewnia ustandaryzowaną, aktualizowaną i bezpieczną platformę do obsługi funkcji pojazdu.
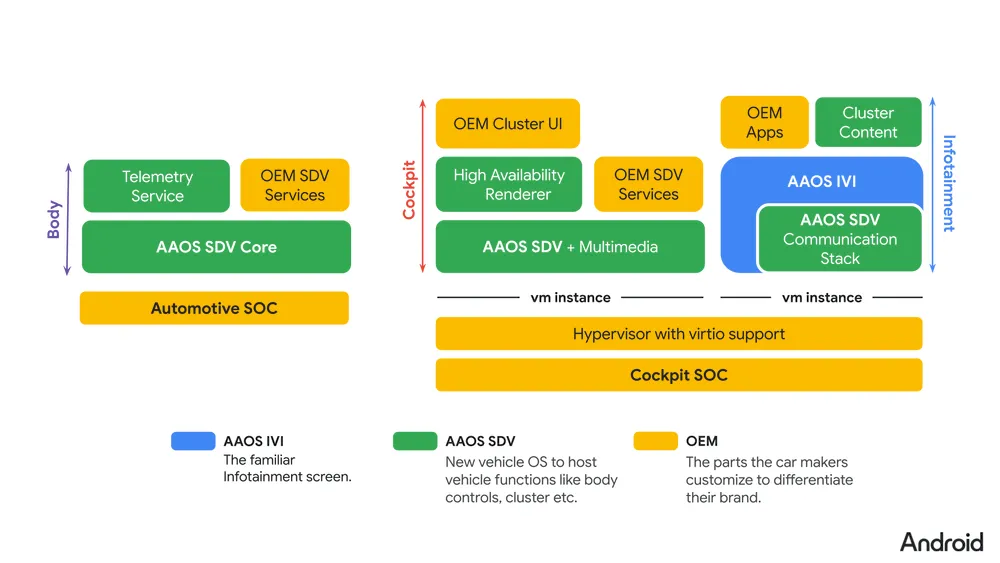
Rysunek 2. środowisku AAOS.
Najważniejsze funkcje
W tej sekcji opisano najważniejsze funkcje SDV w AAOS.
Programowanie działające w chmurze (cyfrowy bliźniak)
AAOS SDV jest przeznaczony do działania na urządzeniu wirtualnym Cuttlefish, co umożliwia tworzenie cyfrowego bliźniaka środowisk obliczeniowych pojazdu w chmurze lub na maszynach lokalnych. Ten cyfrowy bliźniak umożliwia tworzenie i testowanie oprogramowania pojazdu (od poszczególnych usług po interakcje między wieloma maszynami wirtualnymi), zanim sprzęt będzie dostępny, co przyspiesza czas wprowadzania na rynek.
Kluczowe elementy:
- Cuttlefish: emuluje środowisko SDV z wieloma maszynami wirtualnymi.
- Środowisko IDE Android Studio for Platform (ASfP): udostępnia narzędzia do tworzenia pakietów usług Rust, edytowania VSIDL i wdrażania APEX w Cuttlefish. Więcej informacji znajdziesz w artykule Konfigurowanie IDE do programowania na SDV i w dokumentacji Android Studio for Platform.
Tablica wskaźników i renderowanie o różnym stopniu krytyczności
AAOS SDV obsługuje przypadki użycia, takie jak cyfrowe zestawy wskaźników, które wymagają renderowania o różnym stopniu krytyczności, wyświetlającego informacje o krytycznym znaczeniu dla bezpieczeństwa, takie jak kontrolki ostrzegawcze, obok bogatych treści graficznych. Renderowanie musi być dostępne na wczesnym etapie sekwencji uruchamiania pojazdu.
Kluczowe elementy:
- SDV Media: umożliwia korzystanie z funkcji graficznych i multimedialnych na maszynie wirtualnej bez samochodowego systemu multimedialnego.
- Bezpieczeństwo wyświetlania: zapewnia bezpieczne funkcjonalnie ścieżki renderowania podczas wczesnego rozruchu, które umożliwiają wyświetlanie najważniejszych informacji i kontrolek w zestawie wskaźników.
Integracja i komunikacja z usługami motoryzacyjnymi
Platforma ułatwia integrację z istniejącymi architekturami sieci pojazdów przy użyciu architektury zorientowanej na usługi (SOA). Obejmuje to komunikację między maszynami wirtualnymi, zarządzanie cyklem życia usług i komunikację z usługami na innych ECU.
Kluczowe elementy:
- SDV Core OS: udostępnia bezinterfejsową instancję Androida na potrzeby usług podstawowych:
- Komunikacja między maszynami wirtualnymi
- Wykrywanie usług i zarządzanie nimi
- Aktualizacje systemu i zarządzanie zasilaniem
- punkty integracji usług diagnostycznych, konfiguracyjnych i kalibracyjnych;
- Broker SOME/IP: obsługuje komunikację między usługami SDV a zewnętrznymi usługami ECU za pomocą skalowalnego oprogramowania pośredniczącego zorientowanego na usługi przez IP (SOME/IP).
Przetwarzanie danych na urządzeniu
AAOS SDV obejmuje platformy do zbierania danych na urządzeniu i przetwarzania brzegowego.
Kluczowe elementy:
- Telemetria SDV: ułatwia zbieranie danych na urządzeniu i przetwarzanie brzegowe w przypadku usług pojazd-chmura, z obsługą konfiguracji dynamicznej.
Wersja podstawowa i macierz platform
W tabeli poniżej znajdziesz podsumowanie publicznej wersji bazowej Projektu Android Open Source (AOSP), profili wykonywania i stosu technicznego dla AAOS SDV w Androidzie 17 (26Q2) i kolejnych aktualizacjach platformy:
| Wymiar platformy | Publiczna specyfikacja podstawowa AOSP | Główny punkt wejścia |
|---|---|---|
| Zwolnienie punktu odniesienia | Android 17 (26Q2 – wersja podstawowa AOSP, zgodna z późniejszymi kwartalnymi i rocznymi aktualizacjami platformy). |
Pierwsze kroki z pojazdem definiowanym programowo |
| Profile wykonywania (maszyny wirtualne gościa) | Architektura VirtIO z wieloma maszynami wirtualnymi, obejmująca SDV Core (bezinterfejsowa maszyna wirtualna z Androidem bez JVM), SDV Media (grafika kokpitu i Display Safety z uruchomionymi HAR i Safety Monitor) oraz SDV IVI (maszyna wirtualna z systemem Android Automotive i klastrem DriverUI). |
Architektura systemu AAOS SDV |
| Interfejsy usług i generowanie kodu | Deklaratywne, niezależne od transportu schematy zdefiniowane w VSIDL (.vsidl) i buforach protokołu (.proto), skompilowane przez vsidlc do oprogramowania pośredniczącego i powiązań biblioteki klienta. |
Omówienie VSIDL i oprogramowania pośredniczącego |
| Transport między maszynami wirtualnymi i między ECU | Wewnętrzna komunikacja SDV Comms przez gniazda VirtIO (vsock) lub Ethernet; zewnętrzna komunikacja ECU przez protokoły takie jak SOME/IP (przy użyciu stabilnego interfejsu AIDL SOME/IP broker i ISomeIpStack); mostkowanie IVI VHAL przez ISdvGateway. |
Omówienie integracji SOME/IP i Korzystanie z bramy SDV w samochodowym systemie multimedialnym |
| Agenty pakowania i środowiska wykonawczego | Niezależnie aktualizowane pakiety usług .apex zarządzane na maszynę wirtualną przez agenty Orchestrator, Service Discovery, Health Monitor, Update Manager i Vehicle Mode and Power Management (VPM). |
Architektura logiczna oraz terminologia i słowniczek AAOS SDV |
Rozpocznij
Więcej informacji o konfigurowaniu środowiska programistycznego, instrukcjach kompilacji i przepływach pracy pakietu usług znajdziesz w artykule Pierwsze kroki z pojazdem definiowanym programowo.