

Software Defined Vehicle (SDV) ของ Android Automotive OS (AAOS) รองรับโดเมนการประมวลผลยานยนต์ที่หลากหลายนอกเหนือจากสาระบันเทิง เช่น แผงหน้าปัด การควบคุมตัวถัง และตัวช่วยของผู้ขับ
|
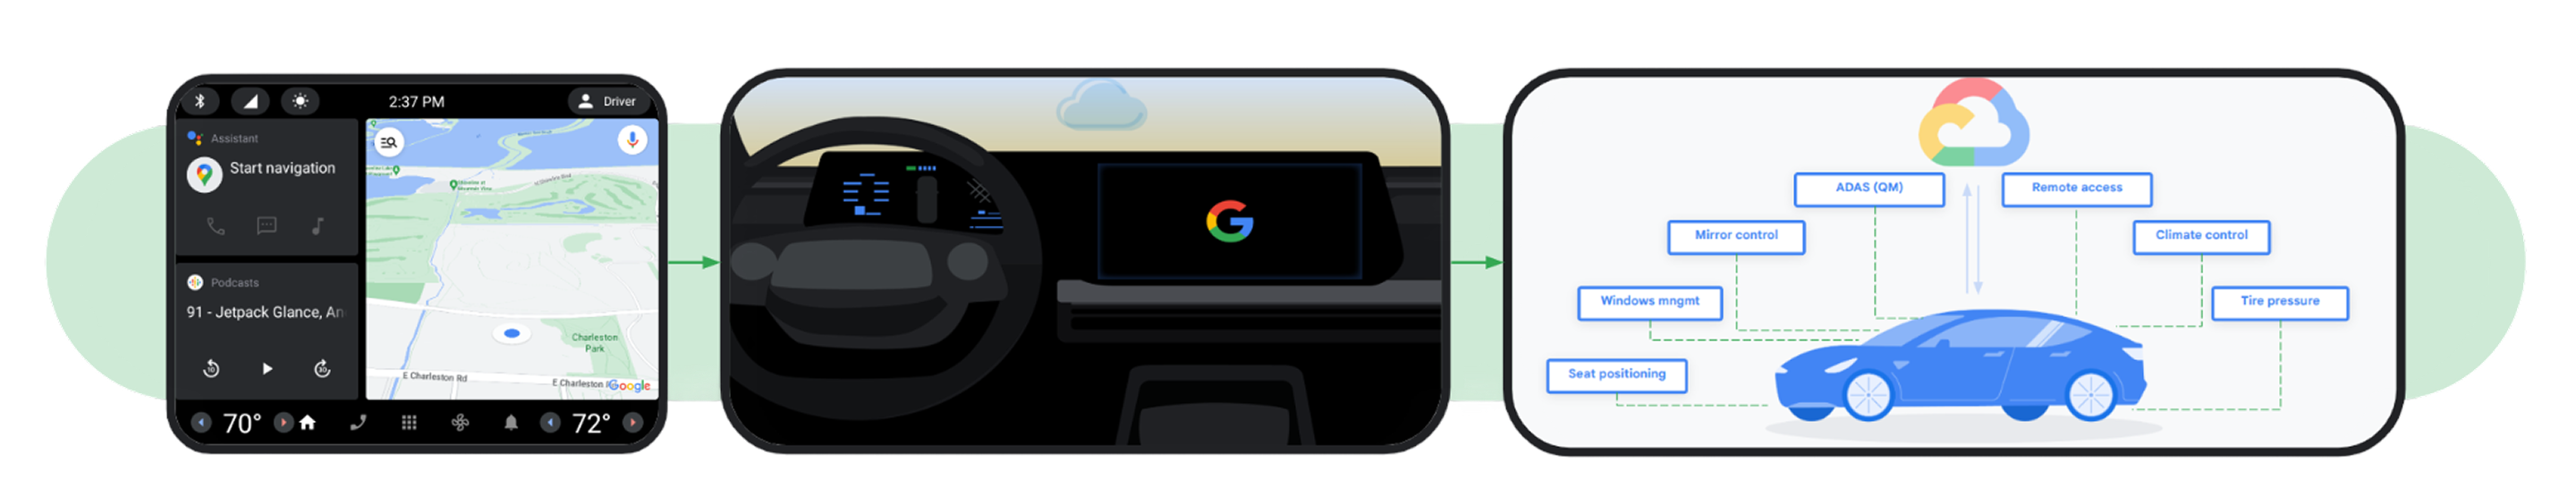
สาระบันเทิง (IVI) AAOS IVI มอบประสบการณ์ความบันเทิงและการนำทางในรถยนต์ที่น่าสนใจและมีประโยชน์ |
Unified Cockpit (IVI / SDV) AAOS มีโซลูชันห้องคนขับแบบรวมที่รวมข้อมูลคลัสเตอร์เพื่อสร้างโซลูชันห้องโดยสารแบบเต็มรูปแบบสำหรับระบบสาระบันเทิงและห้องคนขับ |
Beyond the Cockpit (IVI / SDV) AAOS ขับเคลื่อนหลายโดเมนในรถยนต์ เช่น แชสซีและตัวถัง รวมถึงการผสานรวม ADAS (QM) เพื่อสร้างประสบการณ์การใช้งานที่ปรับเปลี่ยนในแบบของคุณ |
รูปที่ 1 ส่วนสำคัญของ SDV
แพลตฟอร์ม SDV ช่วยแก้ปัญหาหลักๆ ในการพัฒนายานพาหนะสมัยใหม่ โดยมอบรากฐานซอฟต์แวร์ขนาดกะทัดรัด ประสิทธิภาพสูง และปรับขนาดได้ซึ่งอิงตามสแต็ก Android ในตัวแบบไม่มีส่วนหัว สแต็กนี้ขยายลึกเข้าไปในสถาปัตยกรรมของยานพาหนะเพื่อจ่ายไฟให้กับส่วนประกอบต่างๆ ทั่วทั้งยานพาหนะ รวมถึงแอคชูเอเตอร์เบาะนั่ง แผงหน้าปัด ระบบควบคุมสภาพอากาศ ระบบไฟ กล้อง กระจก และการตรวจวัดระยะไกล
AAOS SDV Core เป็นระบบปฏิบัติการที่ใช้ Android ขนาดเล็ก ซึ่งรวมเฟรมเวิร์กเฉพาะสำหรับยานยนต์ระดับต่ำสำหรับการสื่อสาร การวินิจฉัย และการอัปเดตซอฟต์แวร์ เฟรมเวิร์กเหล่านี้ช่วยให้ SDV ของ AAOS ขับเคลื่อนตัวควบคุมต่างๆ ของยานพาหนะได้ เช่น การประมวลผลหลัก การควบคุมตัวถัง และโดเมนคลัสเตอร์
แพลตฟอร์ม AAOS SDV ยังรวมเฟรมเวิร์กความปลอดภัยของจอแสดงผลสำหรับการติดตั้งใช้งานแอปพลิเคชันแผงหน้าปัด เช่น เสียงกริ่ง กล้องตามกฎระเบียบ และกราฟิกที่ซับซ้อนซึ่งผสานรวมกับเนื้อหา AAOS IVI ได้อย่างราบรื่น Display Safety ประกอบด้วยชุดเครื่องมือการออกแบบความปลอดภัยและจอภาพความปลอดภัยอ้างอิง ซึ่งช่วยให้ OEM มีคุณสมบัติตรงตามข้อกำหนดด้านความปลอดภัยในการทำงานโดยใช้กลไกความปลอดภัยของแพลตฟอร์มที่หลากหลายของ SoC ยานยนต์
ข้อมูลเบื้องต้นเกี่ยวกับ AAOS SDV
AAOS SDV ทำงานในสภาพแวดล้อมแบบหลาย VM บนระบบวงจรรวมบนชิป (SoC) ของยานยนต์ โดยปกติจะทำงานร่วมกับระบบ IVI AAOS SDV เป็นอินสแตนซ์ Android แบบ Headless ที่ใช้ประโยชน์จากการจำลองเสมือนด้วยไดรเวอร์ VirtIO สถาปัตยกรรมนี้ช่วยให้รูปภาพระบบเดียวกันทำงานในสภาพแวดล้อมเสมือนจริงบนระบบคลาวด์ เช่น Cuttlefish หรือในไฮเปอร์ไวเซอร์ที่สอดคล้องกับ VirtIO ในฮาร์ดแวร์เป้าหมายได้ AAOS SDV มีแพลตฟอร์มที่ได้มาตรฐาน อัปเดตได้ และปลอดภัยสำหรับฟังก์ชันต่างๆ ของยานพาหนะ
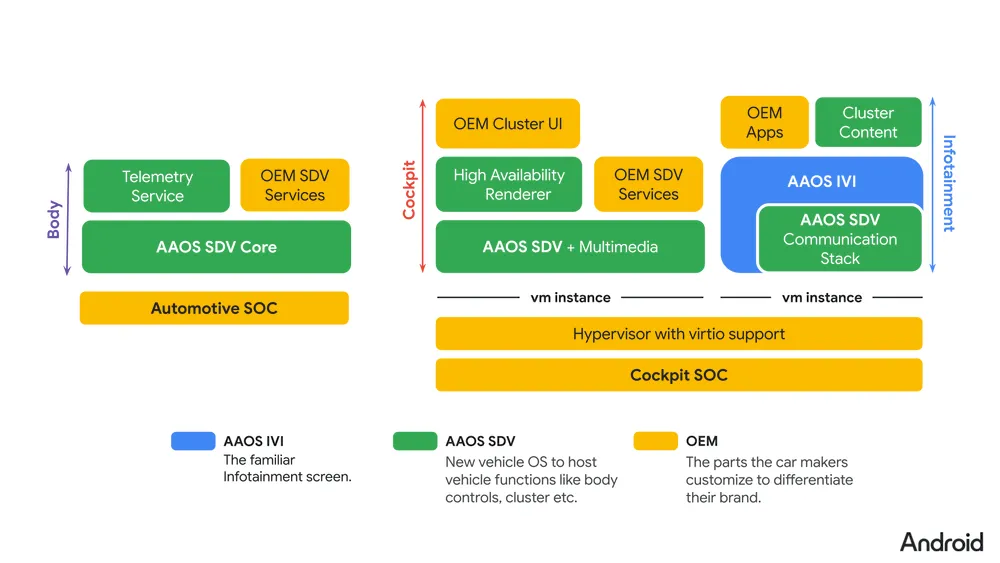
รูปที่ 2 สภาพแวดล้อม AAOS
ความสามารถหลัก
ความสามารถหลักของ AAOS SDV มีอธิบายไว้ในส่วนนี้
การพัฒนาในระบบคลาวด์ (โมเดลเสมือนของวัตถุ (Digital Twin))
AAOS SDV ออกแบบมาให้ทำงานบนอุปกรณ์เสมือนจริง Cuttlefish ซึ่งช่วยให้คุณสร้างโมเดลเสมือนของวัตถุ (Digital Twin) สำหรับสภาพแวดล้อมการประมวลผลของยานพาหนะในระบบคลาวด์หรือในเครื่องได้ โมเดลเสมือนของวัตถุ (Digital Twin) นี้ช่วยให้คุณพัฒนาและทดสอบซอฟต์แวร์ยานพาหนะ (ตั้งแต่บริการเดี่ยวไปจนถึงการโต้ตอบแบบหลาย VM) ก่อนที่ฮาร์ดแวร์จริงจะพร้อมใช้งาน ซึ่งจะช่วยเร่งเวลาในการนำสินค้าเข้าสู่ตลาด
องค์ประกอบสำคัญ
- Cuttlefish: จำลองสภาพแวดล้อม SDV แบบหลาย VM
- IDE ของ Android Studio for Platform (ASfP): มีเครื่องมือสำหรับการพัฒนาแพ็กเกจบริการ Rust, การแก้ไข VSIDL และการติดตั้งใช้งาน APEX ใน Cuttlefish ดูข้อมูลเพิ่มเติมได้ที่ตั้งค่า IDE สำหรับการพัฒนา SDV และเอกสารประกอบของ Android Studio for Platform
แผงหน้าปัดและการแสดงผลที่มีความสำคัญแบบผสม
AAOS SDV รองรับกรณีการใช้งาน เช่น แผงหน้าปัดดิจิทัล ที่ต้องใช้การแสดงผลที่มีความสำคัญแบบผสม ซึ่งจะแสดงข้อมูลที่สำคัญต่อความปลอดภัย เช่น ไฟเตือน (ไฟสัญญาณ) ควบคู่ไปกับเนื้อหากราฟิกที่สมบูรณ์ การแสดงผลนี้ต้องพร้อมใช้งานตั้งแต่เนิ่นๆ ในลำดับการเปิดเครื่องของยานพาหนะ
องค์ประกอบสำคัญ
- SDV Media: เปิดใช้ความสามารถด้านกราฟิกและสื่อใน VM ที่ไม่ใช่ IVI
- ความปลอดภัยของจอแสดงผล: มีเส้นทางการแสดงผลที่ปลอดภัยและทำงานได้ตั้งแต่การเปิดเครื่องก่อนกำหนดสำหรับข้อมูลแผงหน้าปัดและไฟเตือนที่สำคัญ
การผสานรวมและการสื่อสารเกี่ยวกับบริการยานยนต์
แพลตฟอร์มนี้ช่วยให้ผสานรวมกับสถาปัตยกรรมเครือข่ายยานพาหนะที่มีอยู่ได้ง่ายขึ้นโดยใช้สถาปัตยกรรมเชิงบริการ (SOA) ซึ่งรวมถึงการสื่อสารระหว่าง VM, การจัดการวงจรของบริการ และการสื่อสารกับบริการใน ECU อื่นๆ
องค์ประกอบสำคัญ
- SDV Core OS: มีอินสแตนซ์ Android แบบ Headless สำหรับบริการหลัก ดังนี้
- การสื่อสารระหว่าง VM
- Service Discovery และการจัดการ
- การอัปเดตระบบและการจัดการพลังงาน
- จุดผสานรวมสำหรับบริการวินิจฉัย การกำหนดค่า และการปรับเทียบ
- โบรกเกอร์ SOME/IP: รองรับการสื่อสารระหว่างบริการ SDV กับบริการ ECU ภายนอกโดยใช้มิดเดิลแวร์ที่มุ่งเน้นบริการที่ปรับขนาดได้ผ่าน IP (SOME/IP)
การประมวลผลข้อมูลในอุปกรณ์
AAOS SDV มีเฟรมเวิร์กสำหรับการเก็บรวบรวมข้อมูลในอุปกรณ์และการประมวลผล Edge
องค์ประกอบสำคัญ
- การตรวจวัดระยะไกลของ SDV: ช่วยอำนวยความสะดวกในการเก็บรวบรวมข้อมูลในอุปกรณ์และการประมวลผล Edge สำหรับบริการจากยานพาหนะไปยังระบบคลาวด์ พร้อมรองรับการกำหนดค่าแบบไดนามิก
เมตริกซ์แพลตฟอร์มและเกณฑ์พื้นฐานของรุ่น
ตารางต่อไปนี้สรุปเกณฑ์พื้นฐานของการเผยแพร่โครงการโอเพนซอร์ส Android (AOSP) สาธารณะ, โปรไฟล์การดำเนินการ และสแต็กทางเทคนิคสำหรับ AAOS SDV ใน Android 17 (26Q2) และการอัปเดตแพลตฟอร์มที่ตามมา
| มิติข้อมูลแพลตฟอร์ม | ข้อกำหนดพื้นฐานของ AOSP สาธารณะ | จุดแรกเข้าหลัก |
|---|---|---|
| เกณฑ์พื้นฐานของรุ่น | Android 17 (26Q2 เกณฑ์พื้นฐานของรุ่น AOSP, เข้ากันได้กับรุ่นต่อๆ ไปในการอัปเดตแพลตฟอร์มรายไตรมาสและรายปี) |
เริ่มต้นใช้งานยานพาหนะที่กำหนดโดยซอฟต์แวร์ |
| โปรไฟล์การดำเนินการ (VM ของผู้มาเยือน) | สถาปัตยกรรม VirtIO แบบหลาย VM ประกอบด้วย SDV Core (Android VM แบบไม่มีส่วนหัวและไม่มี JVM), SDV Media (กราฟิกห้องคนขับและ Display Safety ที่ใช้ HAR และ Safety Monitor) และ SDV IVI (ระบบสาระบันเทิง Android Automotive และ VM คลัสเตอร์ DriverUI) |
สถาปัตยกรรมระบบ SDV ของ AAOS |
| อินเทอร์เฟซบริการและการสร้างโค้ด | สคีมาแบบประกาศและไม่ขึ้นอยู่กับการรับส่งข้อมูลที่กำหนดไว้ใน VSIDL (.vsidl) และบัฟเฟอร์โปรโตคอล (.proto) ซึ่งคอมไพล์โดย vsidlc เป็นการเชื่อมโยงมิดเดิลแวร์และไลบรารีของไคลเอ็นต์ |
ภาพรวม VSIDL และมิดเดิลแวร์ |
| การส่งข้อมูลระหว่าง VM และข้าม ECU | SDV Comms ภายในผ่านซ็อกเก็ต VirtIO (vsock) หรืออีเทอร์เน็ต การสื่อสาร ECU ภายนอกผ่านโปรโตคอล เช่น SOME/IP (โดยใช้อินเทอร์เฟซ AIDL ที่เสถียร SOME/IP broker และ ISomeIpStack) การเชื่อมต่อ IVI VHAL ผ่าน ISdvGateway |
ภาพรวมการผสานรวม SOME/IP และใช้เกตเวย์ SDV ใน IVI |
| แพ็กเกจและรันไทม์เอเจนต์ | แพ็กเกจบริการ .apex ที่อัปเดตได้อย่างอิสระซึ่งจัดการต่อ VM โดยเอเจนต์ Orchestrator, Service Discovery, Health Monitor, Update Manager และ Vehicle Mode and Power Management (VPM) |
สถาปัตยกรรมเชิงตรรกะและคำศัพท์และอภิธานศัพท์ของ AAOS SDV |
เริ่มต้นใช้งาน
ดูข้อมูลเพิ่มเติมเกี่ยวกับการตั้งค่าสภาพแวดล้อมในการพัฒนาซอฟต์แวร์ วิธีการสร้าง และเวิร์กโฟลว์แพ็กเกจบริการได้ที่หัวข้อเริ่มต้นใช้งานยานพาหนะที่กำหนดโดยซอฟต์แวร์