

Ta strona zawiera wprowadzenie do przewodników po integracji platformy, które pomogą Ci wdrażać i łączyć maszyny wirtualne (VM) z systemem operacyjnym Android Automotive (AAOS) Software Defined Vehicle (SDV), sprzętowe elementy docelowe i transporty oprogramowania pośredniczącego.
SDV Core
Rysunek 1. Architektura SDV Core.
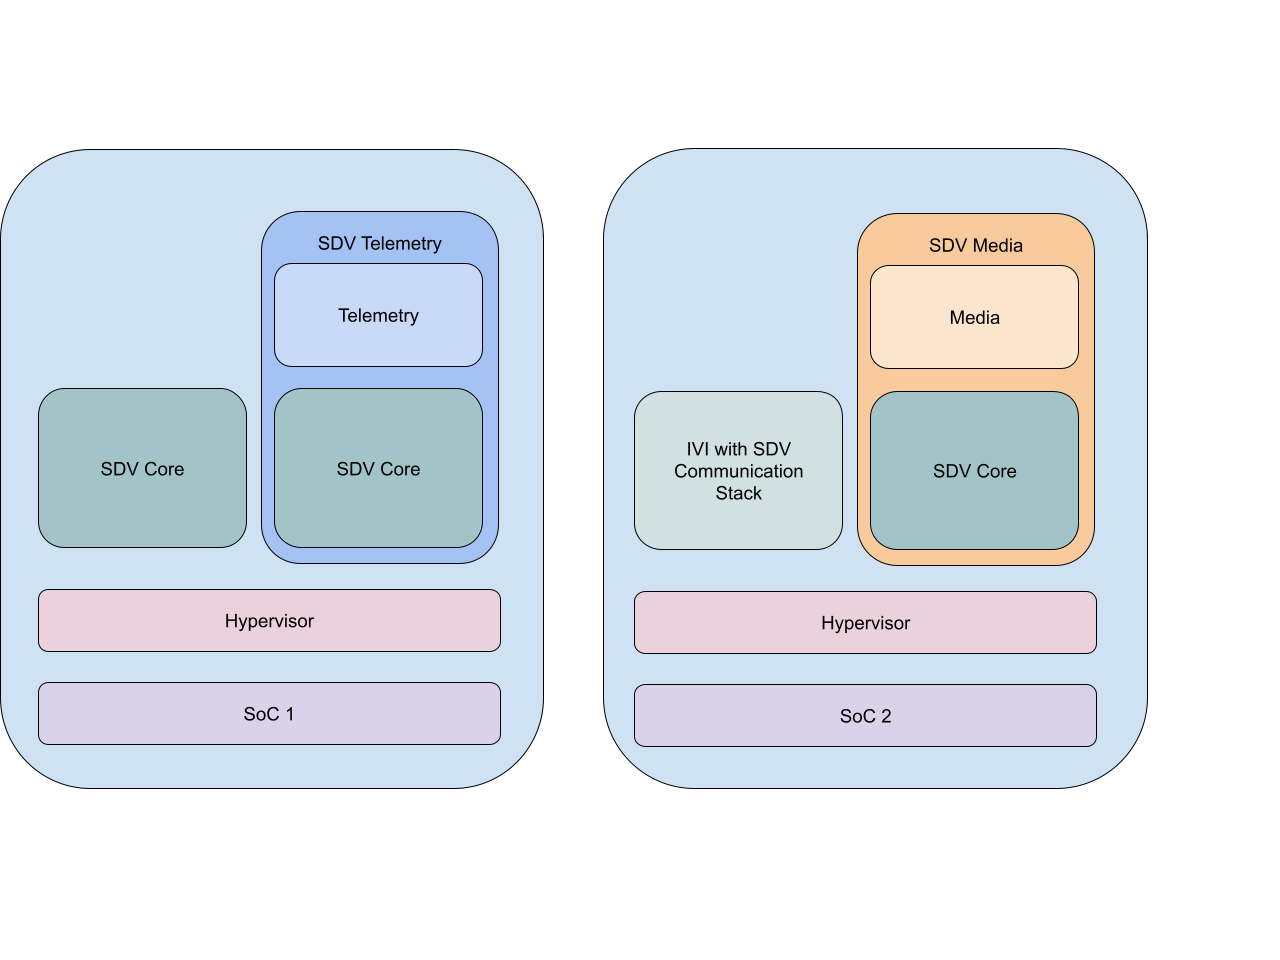
SDV Core to minimalny system Android bez interfejsu graficznego i wirtualnej maszyny Java (JVM), przeznaczony do uruchamiania pakietów usług pojazdu. Wymagania dotyczące podpisywania programu rozruchowego, obrazu maszyny wirtualnej gościa i pakietu APEX znajdziesz w przewodniku po integracji SDV Core.
SDV Media
SDV Media obsługuje wyświetlacze w kokpicie, renderowanie grafiki i potoki kamer. Szczegółowe informacje o integracji znajdziesz w artykule Omówienie integracji SDV Media.
SDV na sprzęcie i hiperwizorze QNX
Gościnne maszyny wirtualne AAOS SDV obsługują wdrażanie na hipernadzorcach typu 1 w branży motoryzacyjnej przy użyciu wirtualizacji urządzeń VirtIO. Instrukcje wdrażania hipernadzorcy QNX i przykładowe konfiguracje kwantowej maszyny wirtualnej (QVM) dla SDV Core, SDV Media i samochodowego systemu multimedialnego (IVI) znajdziesz w sekcjach SDV na QNX i Przykładowa konfiguracja QVM dla SDV Core.
Integracja oprogramowania pośredniczącego, SOME/IP i IVI
Aby połączyć instancje AAOS SDV z zewnętrznymi elektronicznymi jednostkami sterującymi (ECU), samochodowymi systemami multimedialnymi (IVI) i bezpiecznymi sieciami pojazdów, zapoznaj się z tymi przewodnikami integracji:
- Omówienie integracji SOME/IP: połącz pakiety usług SDV z zewnętrznymi ECU za pomocą protokołu Scalable service-Oriented MiddlewarE over IP (SOME/IP).
- Używanie bramy SDV na IVI: łączenie aplikacji Java IVI i natywnych implementacji warstwy abstrakcji sprzętowej pojazdu (VHAL) ze zdalnymi usługami SDV.
- Tożsamość i atestowanie maszyny wirtualnej: skonfiguruj atestowanie i magazyny zaufania DICE (Device Identifier Composition Engine) w całej siatce SDV.