

Android Automotive OS (AAOS) Software Defined Vehicle (SDV) unterstützt eine Vielzahl von Automotive-Rechenbereichen, die über das Infotainment hinausgehen, z. B. Kombiinstrumente, Karosseriesteuerungen und Fahrassistenzsysteme.
|
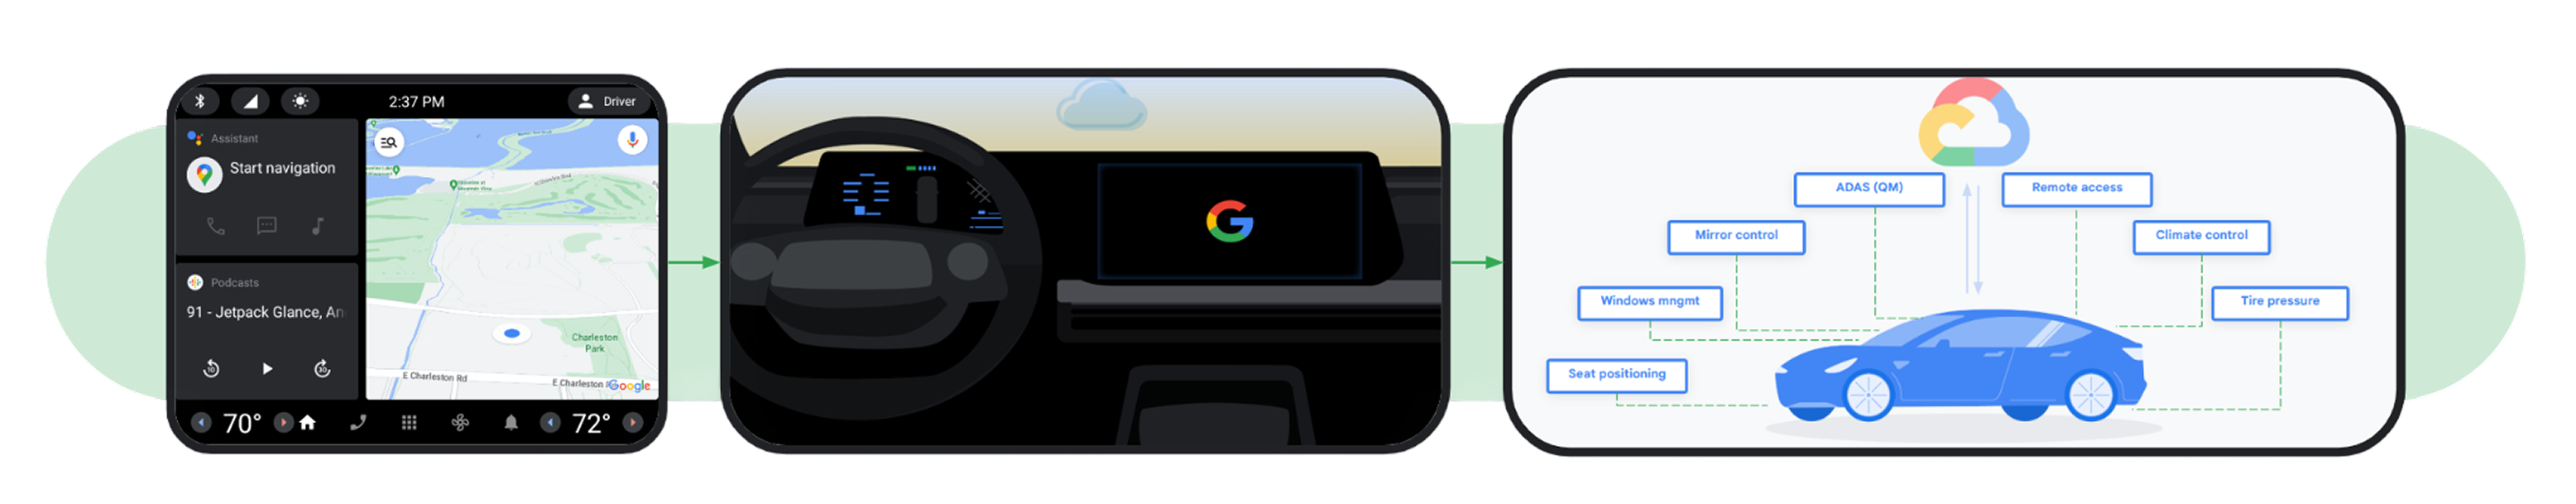
Infotainment (IVI) AAOS IVI bietet überzeugende und nützliche Unterhaltungs- und Navigationsfunktionen im Auto. |
Unified Cockpit (IVI / SDV) AAOS bietet eine einheitliche Cockpit-Lösung, die Clusterdaten enthält, um eine Gesamtlösung für Infotainment und Cockpit zu schaffen. |
Beyond the Cockpit (IVI / SDV) AAOS unterstützt mehrere Bereiche im Auto, z. B. Fahrwerk und Karosserie sowie ADAS-Integration (QM), um personalisierte Funktionen zu ermöglichen. |
Abbildung 1. Wichtige Bereiche der SDV.
Die SDV-Plattform geht auf die zentralen Herausforderungen der modernen Fahrzeugentwicklung ein. Es bietet eine kompakte, leistungsstarke und skalierbare Softwaregrundlage, die auf einem monitorlosen, integrierten Android-Stack basiert. Dieser Stack erstreckt sich tief in die Fahrzeugarchitektur hinein, um Komponenten im gesamten Fahrzeug mit Strom zu versorgen, darunter Sitzaktuatoren, Kombiinstrumente, Klimaanlage, Beleuchtung, Kameras, Spiegel und Telemetrie.
Der AAOS SDV-Kern ist ein schlankes Android-basiertes Betriebssystem, das Low-Level-Frameworks für Kommunikation, Diagnose und Softwareupdates enthält, die speziell für die Automobilbranche entwickelt wurden. Mit diesen Frameworks kann AAOS SDV verschiedene Fahrzeugsteuergeräte wie Core Compute, Body Controls und Cluster-Domains unterstützen.
Die AAOS SDV-Plattform umfasst auch das Display Safety-Framework zur Implementierung von Kombiinstrument-Anwendungen wie akustischen Signalen, Kameras für behördliche Zwecke und anspruchsvollen Grafiken, die sich nahtlos in AAOS IVI-Inhalte einfügen. Display Safety umfasst eine Toolchain für das Sicherheitsdesign und einen Referenz-Sicherheitsmonitor, mit dem OEMs die Anforderungen an die funktionale Sicherheit erfüllen können, indem sie die verschiedenen Plattform-Sicherheitsmechanismen von Automotive-SoCs nutzen.
Einführung in AAOS SDV
AAOS SDV wird in einer Umgebung mit mehreren VMs auf einem Automotive-System-on-a-Chip (SoC) ausgeführt, in der Regel zusammen mit einem Infotainmentsystem. AAOS SDV ist eine Headless-Android-Instanz, die die Virtualisierung mit VirtIO-Treibern nutzt. Diese Architektur ermöglicht es, dass dasselbe System-Image in cloudbasierten virtuellen Umgebungen wie Cuttlefish oder auf einem beliebigen VirtIO-kompatiblen Hypervisor auf Zielhardware ausgeführt werden kann. AAOS SDV bietet eine standardisierte, aktualisierbare und sichere Plattform für Fahrzeugfunktionen.
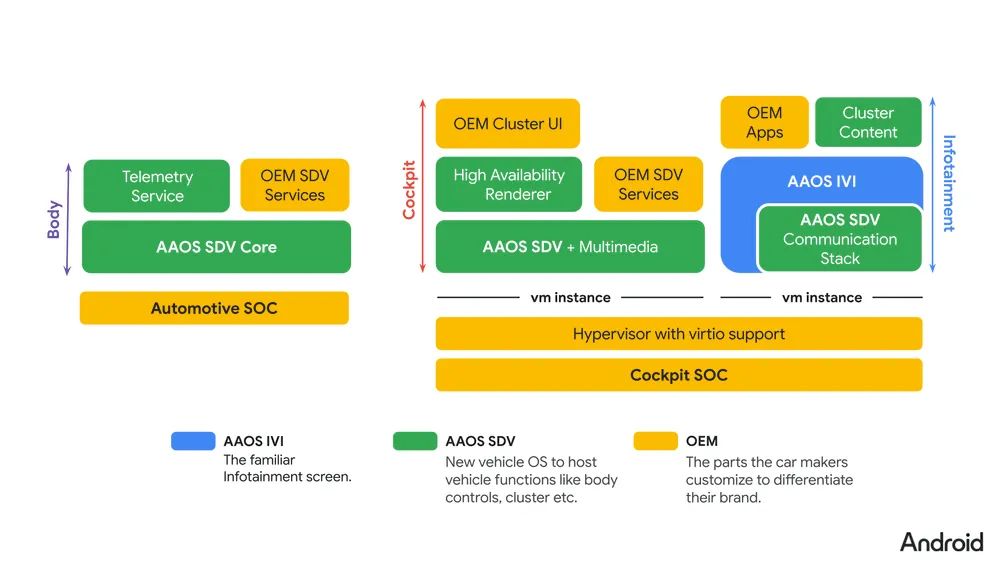
Abbildung 2: AAOS-Umgebung.
Hauptmerkmale
In diesem Abschnitt werden die wichtigsten Funktionen des AAOS SDV beschrieben.
Cloudbasierte Entwicklung (digitaler Zwilling)
AAOS SDV ist für die Ausführung auf dem virtuellen Cuttlefish-Gerät konzipiert. So können Sie digitale Zwillinge von Fahrzeug-Compute-Umgebungen in der Cloud oder auf lokalen Computern erstellen. Mit diesem digitalen Zwilling können Sie Fahrzeugsoftware (von einzelnen Diensten bis hin zu Interaktionen mit mehreren VMs) entwickeln und testen, bevor physische Hardware verfügbar ist. So können Sie die Produkteinführungszeit verkürzen.
Wichtige Komponenten:
- Cuttlefish:Emuliert die SDV-Umgebung mit mehreren VMs.
- Android Studio for Platform (ASfP): Bietet Tools für die Rust-basierte Dienstentwicklung und ‑bereitstellung für Cuttlefish.
Kombiinstrument und Rendering mit unterschiedlichen Kritikalitätsstufen
AAOS SDV unterstützt Anwendungsfälle wie digitale Kombiinstrumente, die ein Rendering mit gemischter Kritikalität erfordern. Dabei werden sicherheitskritische Informationen wie Warnleuchten (Kontrollleuchten) neben umfangreichen grafischen Inhalten angezeigt. Diese Darstellung muss früh im Bootvorgang des Fahrzeugs verfügbar sein.
Wichtige Komponenten:
- SDV Media:Aktiviert Grafik- und Mediafunktionen in einer Nicht-IVI-VM.
- Display Safety:Bietet funktional sichere Rendering-Pfade für kritische Clusterinformationen und Kontrollleuchten, die früh im Bootvorgang gerendert werden.
Integration und Kommunikation von Automobildiensten
Die Plattform ermöglicht die Integration in bestehende Fahrzeugnetzwerkarchitekturen mithilfe einer dienstorientierten Architektur (Service-Oriented Architecture, SOA). Dazu gehören die Kommunikation zwischen VMs, die Verwaltung des Dienstlebenszyklus und die Kommunikation mit Diensten auf anderen Steuergeräten.
Wichtige Komponenten:
- SDV Core OS:Stellt eine monitorlose Android-Instanz für Hauptdienste bereit:
- Kommunikation zwischen VMs
- Diensterkennung und ‑verwaltung
- Systemupdates und Energieverwaltung
- Integrationspunkte für Diagnose-, Konfigurations- und Kalibrierungsdienste
- SOME/IP-Broker:Unterstützt die Kommunikation zwischen SDV-Diensten und externen ECU-Diensten über die skalierbare dienstorientierte Middleware über IP (SOME/IP).
Datenverarbeitung auf dem Gerät
AAOS SDV umfasst Frameworks für die Datenerhebung auf dem Gerät und die Edge-Verarbeitung.
Wichtige Komponenten:
- SDV-Telemetrie:Ermöglicht die Datenerhebung auf dem Gerät und die Edge-Verarbeitung für Vehicle-to-Cloud-Dienste mit Unterstützung für die dynamische Konfiguration.
Release-Baseline und Plattformmatrix
In der folgenden Tabelle sind die öffentliche Open-Source-Projekt für Android (AOSP)-Release-Baseline, die Ausführungsprofile und der technische Stack für AAOS SDV für Android 17 (26Q2) und nachfolgende Plattformupdates zusammengefasst:
| Dimension „Plattform“ | Öffentliche AOSP-Basisspezifikation | Primärer Einstiegspunkt |
|---|---|---|
| Release-Baseline | Android 17 (26Q2 AOSP-Release-Baseline, vorwärtskompatibel mit nachfolgenden vierteljährlichen und jährlichen Plattformupdates). |
Erste Schritte mit dem softwarebasierten Fahrzeug |
| Ausführungsprofile (Gast-VMs) | VirtIO-Architektur mit mehreren VMs, bestehend aus SDV Core (Headless-Android-VM ohne JVM), SDV Media (Cockpit-Grafik und Display Safety mit HAR und Safety Monitor) und SDV IVI (Android Automotive-Infotainment und DriverUI-Cluster-VM). |
AAOS SDV-Systemarchitektur |
| Dienstschnittstellen und Codegenerierung | Deklarative, transportunabhängige Schemas, die in VSIDL (.vsidl) und Protokollpuffern (.proto) definiert und von vsidlc in Middleware- und Clientbibliotheksbindungen kompiliert werden. |
VSIDL und Middleware – Übersicht |
| Transporte zwischen VMs und ECUs | Interne SDV Comms über VirtIO-Sockets (vsock) oder Ethernet; externe ECU-Kommunikation über Protokolle wie SOME/IP (mit der stabilen AIDL-Schnittstelle SOME/IP broker und ISomeIpStack); IVI-VHAL-Bridging über ISdvGateway. |
SOME/IP-Integrationsübersicht und SDV-Gateway auf IVI verwenden |
| Verpackungs- und Laufzeit-Agents | Unabhängig aktualisierbare .apex-Dienstpakete, die pro VM von den Agents Orchestrator, Service Discovery, Health Monitor, Update Manager und Vehicle Mode and Power Management (VPM) verwaltet werden. |
Logische Architektur und AAOS SDV-Terminologie und Glossar |
Jetzt starten
Weitere Informationen zum Einrichten der Entwicklungsumgebung, zu Build-Anleitungen und zu Service-Bundle-Workflows finden Sie unter Erste Schritte mit dem Software-Defined Vehicle.