

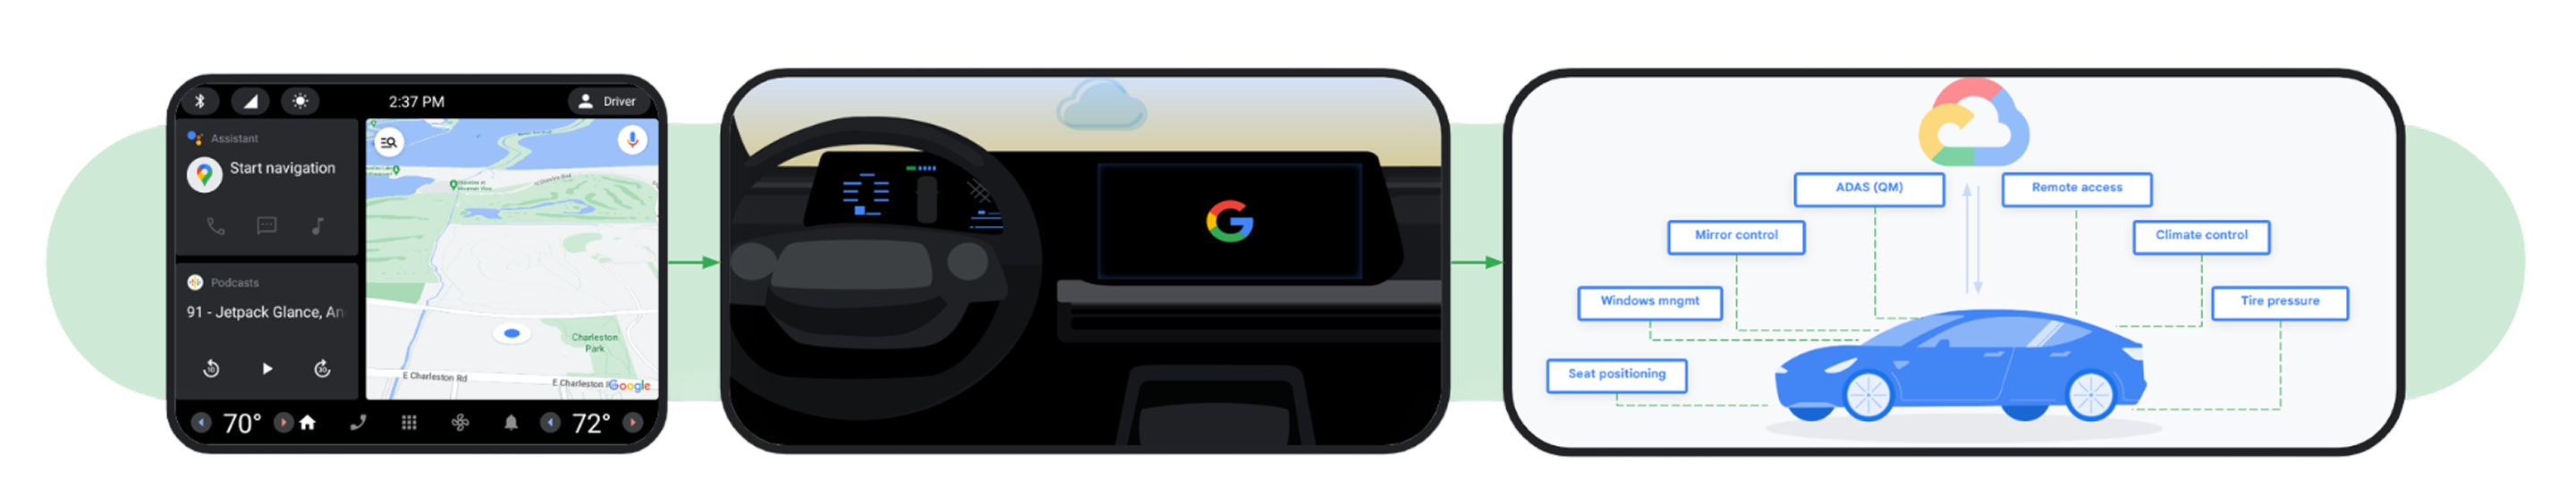
Software Defined Vehicle (SDV) ของ Android Automotive OS (AAOS) รองรับโดเมนการประมวลผลยานยนต์ที่หลากหลายนอกเหนือจากสาระบันเทิง เช่น แผงหน้าปัด การควบคุมตัวถัง และตัวช่วยของผู้ขับ
|
ระบบสาระบันเทิง (IVI) IVI ของ AAOS มอบประสบการณ์ความบันเทิงและการนำทางในรถยนต์ที่น่าสนใจและมีประโยชน์ |
Unified Cockpit (IVI / SDV) AAOS มีโซลูชันห้องคนขับแบบรวมที่ รวมข้อมูลคลัสเตอร์เพื่อสร้างโซลูชันห้องโดยสารเต็มรูปแบบ สำหรับระบบสาระบันเทิงและห้องคนขับ |
นอกเหนือจากห้องนักบิน (IVI / SDV) AAOS ขับเคลื่อนโดเมนต่างๆ ในรถยนต์ เช่น แชสซีและตัวถัง รวมถึงการผสานรวม ADAS (QM) เพื่อสร้าง ประสบการณ์การใช้งานที่ปรับเปลี่ยนในแบบของคุณ |
รูปที่ 1 ด้านสำคัญของ SDV
แพลตฟอร์ม SDV ช่วยแก้ปัญหาหลักในการพัฒนายานพาหนะสมัยใหม่ โดยมีรากฐานซอฟต์แวร์ขนาดกะทัดรัด ประสิทธิภาพสูง และปรับขนาดได้ซึ่งอิงตามสแต็ก Android แบบไม่มีส่วนหัวในตัว ซึ่งจะขยายไปถึงสถาปัตยกรรมของยานพาหนะเพื่อขับเคลื่อนส่วนประกอบต่างๆ ทั่วทั้งยานพาหนะ รวมถึงตัวกระตุ้นที่นั่ง แผงหน้าปัด การควบคุมสภาพอากาศ ไฟส่องสว่าง กล้อง กระจก และการวัดและส่งข้อมูล
แกนหลักของ SDV ใน AAOS คือระบบปฏิบัติการแบบ Android ที่มีน้ำหนักเบา ซึ่ง รวมเฟรมเวิร์กเฉพาะด้านยานยนต์ระดับล่างสำหรับการสื่อสาร การวินิจฉัย และการอัปเดตซอฟต์แวร์ เฟรมเวิร์กเหล่านี้ช่วยให้ AAOS SDV สามารถขับเคลื่อนตัวควบคุมยานพาหนะต่างๆ เช่น การประมวลผลหลัก การควบคุมตัวถัง และโดเมนคลัสเตอร์
แพลตฟอร์ม SDV ของ AAOS ยังมีเฟรมเวิร์กความปลอดภัยของจอแสดงผลสำหรับ การติดตั้งใช้งานแอปพลิเคชันแผงหน้าปัด เช่น เสียงกริ่ง กล้องที่ใช้ในการกำกับดูแล และกราฟิกที่ซับซ้อนซึ่งผสานรวมกับเนื้อหา IVI ของ AAOS ได้อย่างราบรื่น Display Safety ประกอบด้วย Toolchain การออกแบบความปลอดภัยและจอภาพอ้างอิงด้านความปลอดภัย ซึ่งช่วยให้ OEM เป็นไปตามข้อกำหนดด้านความปลอดภัยในการทำงานโดยใช้กลไกความปลอดภัยของแพลตฟอร์มที่หลากหลายของ SoC ยานยนต์
ข้อมูลเบื้องต้นเกี่ยวกับ SDV ของ AAOS
AAOS SDV ทำงานในสภาพแวดล้อมแบบหลาย VM บนระบบออนชิป (SoC) ของยานยนต์ โดยมักจะทำงานควบคู่กับระบบ IVI SDV ของ AAOS คืออินสแตนซ์ Android แบบไม่มีส่วนหัวที่ใช้ประโยชน์จากการจำลองเสมือนด้วยไดรเวอร์ VirtIO สถาปัตยกรรมนี้ช่วยให้สามารถเรียกใช้อิมเมจระบบเดียวกันในสภาพแวดล้อมเสมือนในระบบคลาวด์ เช่น Cuttlefish หรือในไฮเปอร์ไวเซอร์ที่สอดคล้องกับ VirtIO บนฮาร์ดแวร์เป้าหมาย SDV ของ AAOS มีแพลตฟอร์มที่ได้มาตรฐาน อัปเดตได้ และปลอดภัยสำหรับ ฟังก์ชันของยานพาหนะ
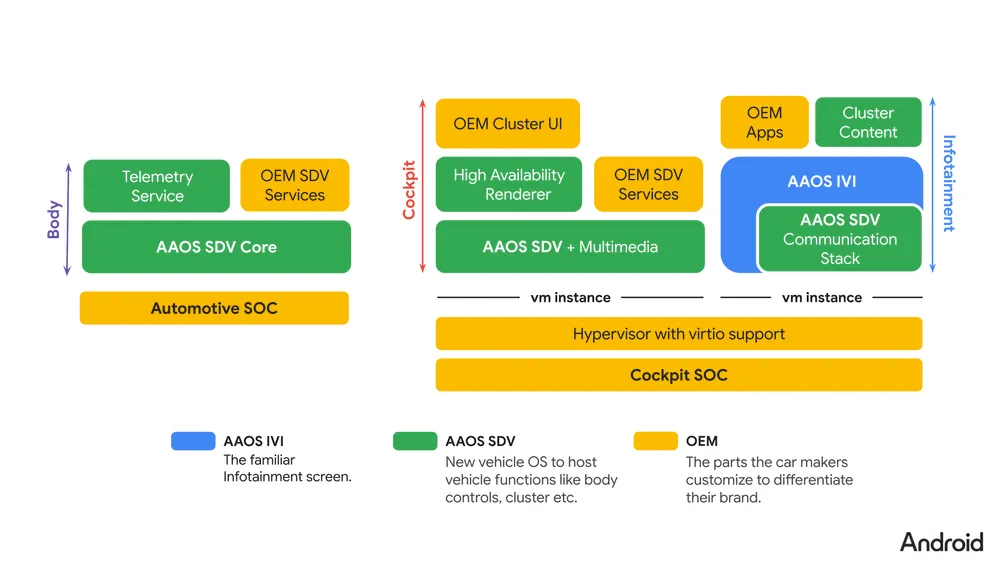
รูปที่ 2 สภาพแวดล้อม AAOS
ความสามารถหลัก
ความสามารถหลักของ SDV ใน AAOS มีคำอธิบายอยู่ในส่วนนี้
การพัฒนาในระบบคลาวด์ (โมเดลเสมือนของวัตถุ (Digital Twin))
SDV ของ AAOS ออกแบบมาให้ทำงานบนอุปกรณ์เสมือนจริง Cuttlefish ซึ่งช่วยให้คุณสร้างโมเดลเสมือนของวัตถุ (Digital Twin) ของสภาพแวดล้อมการประมวลผลของยานพาหนะในระบบคลาวด์หรือบนเครื่องในพื้นที่ได้ Digital Twin นี้ช่วยให้คุณพัฒนาและทดสอบซอฟต์แวร์ของยานพาหนะ (ตั้งแต่ บริการแต่ละรายการไปจนถึงการโต้ตอบแบบหลาย VM) ได้ก่อนที่จะมีฮาร์ดแวร์จริง ซึ่งช่วยเร่งเวลาในการนำสินค้าเข้าสู่ตลาด
องค์ประกอบสำคัญ
- Cuttlefish: จำลองสภาพแวดล้อม SDV แบบหลาย VM
- Android Studio for Platform (ASfP): มีเครื่องมือสำหรับการพัฒนาและติดตั้งใช้งานบริการที่ใช้ Rust ใน Cuttlefish
การแสดงผลแผงหน้าปัดและการแสดงผลแบบผสม
SDV ของ AAOS รองรับกรณีการใช้งาน เช่น แผงหน้าปัดดิจิทัล ซึ่งต้องมีการแสดงผลแบบผสมที่สำคัญ ซึ่งจะแสดงข้อมูลที่สำคัญต่อความปลอดภัย เช่น ไฟเตือน (ไฟแสดงสถานะ) ควบคู่ไปกับเนื้อหากราฟิกที่สมบูรณ์ การแสดงผลนี้ ต้องพร้อมใช้งานตั้งแต่ช่วงต้นของลำดับการบูตยานพาหนะ
องค์ประกอบสำคัญ
- สื่อ SDV: เปิดใช้ความสามารถด้านกราฟิกและสื่อใน VM ที่ไม่ใช่ IVI
- ความปลอดภัยของจอแสดงผล: มีเส้นทางการแสดงผลการบูตช่วงต้นที่ปลอดภัยตามฟังก์ชัน สำหรับข้อมูลคลัสเตอร์ที่สำคัญและสัญญาณเตือน
การผสานรวมและการสื่อสารของบริการยานยนต์
แพลตฟอร์มนี้ช่วยให้การผสานรวมกับสถาปัตยกรรมเครือข่ายของยานพาหนะที่มีอยู่เป็นไปได้ โดยใช้สถาปัตยกรรมที่มุ่งเน้นบริการ (SOA) ซึ่งรวมถึงการสื่อสารระหว่าง VM การจัดการวงจรบริการ และการสื่อสารกับบริการใน ECU อื่นๆ
องค์ประกอบสำคัญ
- ระบบปฏิบัติการหลักของ SDV: มีอินสแตนซ์ Android แบบไม่มีส่วนหัวสำหรับบริการหลัก
- การสื่อสารระหว่าง VM
- Service Discovery และการจัดการ
- การอัปเดตระบบและการจัดการพลังงาน
- จุดผสานรวมสำหรับบริการการวินิจฉัย การกำหนดค่า และการปรับเทียบ
- โบรกเกอร์ SOME/IP: รองรับการสื่อสารระหว่างบริการ SDV กับบริการ ECU ภายนอก โดยใช้มิดเดิลแวร์ที่ปรับขนาดได้แบบมุ่งเน้นบริการผ่าน IP (SOME/IP)
การประมวลผลข้อมูลในอุปกรณ์
SDV ของ AAOS มีเฟรมเวิร์กสำหรับการเก็บรวบรวมข้อมูลในอุปกรณ์และการประมวลผลที่ Edge
องค์ประกอบสำคัญ
- การวัดและส่งข้อมูล SDV: ช่วยให้การเก็บรวบรวมข้อมูลในอุปกรณ์และการประมวลผลที่ Edge สำหรับบริการจากยานพาหนะไปยังระบบคลาวด์เป็นไปได้ พร้อมรองรับการกำหนดค่าแบบไดนามิก
เมทริกซ์แพลตฟอร์มและรุ่นพื้นฐาน
ตารางต่อไปนี้สรุปพื้นฐานการเผยแพร่ โปรไฟล์การดำเนินการ และสแต็กเทคนิคของโครงการโอเพนซอร์ส Android (AOSP) สาธารณะ
สำหรับ SDV ของ AAOS ใน
Android 17 (26Q2) และการอัปเดตแพลตฟอร์มในภายหลัง
| มิติข้อมูลแพลตฟอร์ม | ข้อกำหนดพื้นฐานของ AOSP สาธารณะ | จุดแรกเข้าหลัก |
|---|---|---|
| รุ่นพื้นฐาน | Android 17 (26Q2 พื้นฐานการเผยแพร่ AOSP
เข้ากันได้แบบย้อนหลังกับการอัปเดตแพลตฟอร์มรายไตรมาสและรายปีในอนาคต
) |
เริ่มต้นใช้งาน ยานพาหนะที่กำหนดโดยซอฟต์แวร์ |
| โปรไฟล์การดำเนินการ (VM ของแขกรับเชิญ) | สถาปัตยกรรม VirtIO แบบหลาย VM ซึ่งประกอบด้วย SDV Core
(VM Android แบบไม่มีส่วนหัวที่ไม่มี JVM), SDV Media (กราฟิกห้องนักบิน
และ Display Safety ที่เรียกใช้ HAR และ
Safety Monitor) และ SDV IVI (VM สาระบันเทิง Android
Automotive และคลัสเตอร์ DriverUI) |
สถาปัตยกรรมระบบ SDV ของ AAOS |
| อินเทอร์เฟซบริการและ Codegen | สคีมาแบบประกาศที่ไม่ขึ้นอยู่กับการรับส่งที่กำหนดใน VSIDL
(.vsidl) และบัฟเฟอร์โปรโตคอล (.proto) ซึ่งคอมไพล์
โดย vsidlc เป็นการเชื่อมโยงมิดเดิลแวร์และไลบรารีของไคลเอ็นต์ |
ภาพรวมของ VSIDL และมิดเดิลแวร์ |
| การรับส่งระหว่าง VM และข้าม ECU | SDV Comms ภายในผ่านซ็อกเก็ต VirtIO
(vsock) หรืออีเทอร์เน็ต การสื่อสาร ECU ภายนอกผ่าน
โปรโตคอล เช่น SOME/IP (ใช้ SOME/IP broker และ
อินเทอร์เฟซ AIDL ที่เสถียร ISomeIpStack) การบริดจ์ VHAL ของ IVI
ผ่าน ISdvGateway |
ภาพรวมการผสานรวม SOME/IPและ ใช้ SDV Gateway ใน IVI |
| ตัวแทนการแพ็กเกจและรันไทม์ | แพ็กเกจบริการ .apex ที่อัปเดตได้โดยอิสระซึ่งจัดการ
ต่อ VM โดย Orchestrator, Service Discovery,
Health Monitor, Update Manager และ
เอเจนต์ Vehicle Mode and Power Management (VPM) |
สถาปัตยกรรม เชิงตรรกะและ คำศัพท์และอภิธานศัพท์ของ AAOS SDV |
เริ่มต้นใช้งาน
ดูข้อมูลเพิ่มเติมเกี่ยวกับการตั้งค่าสภาพแวดล้อมการพัฒนา วิธีการสร้าง และเวิร์กโฟลว์ของแพ็กเกจบริการได้ที่เริ่มต้นใช้งานยานพาหนะที่กำหนดโดยซอฟต์แวร์